🔥CoRL 2026 圆满收官&交流笔记
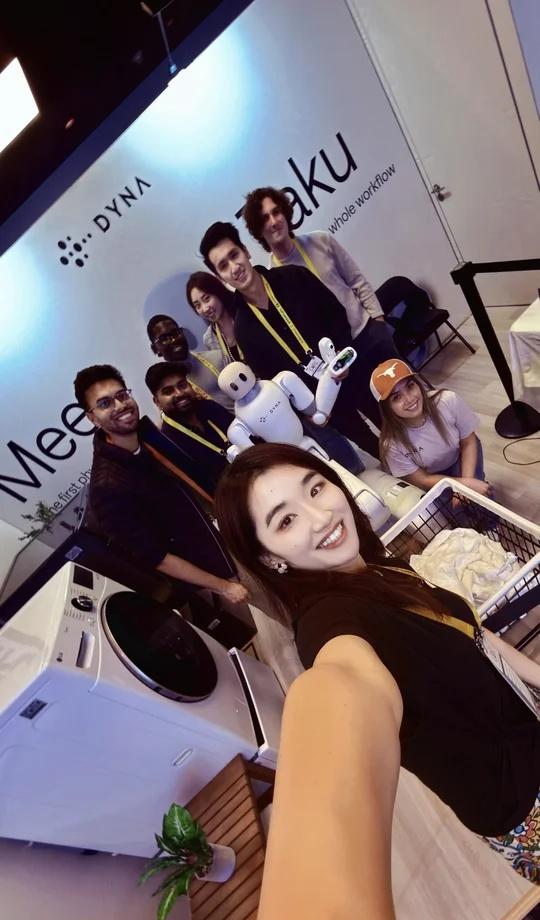
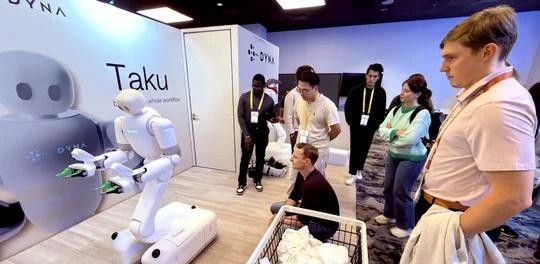
又是一年CoRL!去年@DYNA demo还是固定工位叠T恤,今年升级全自主移动操作,完整的工作流-还是zero shot!🦾
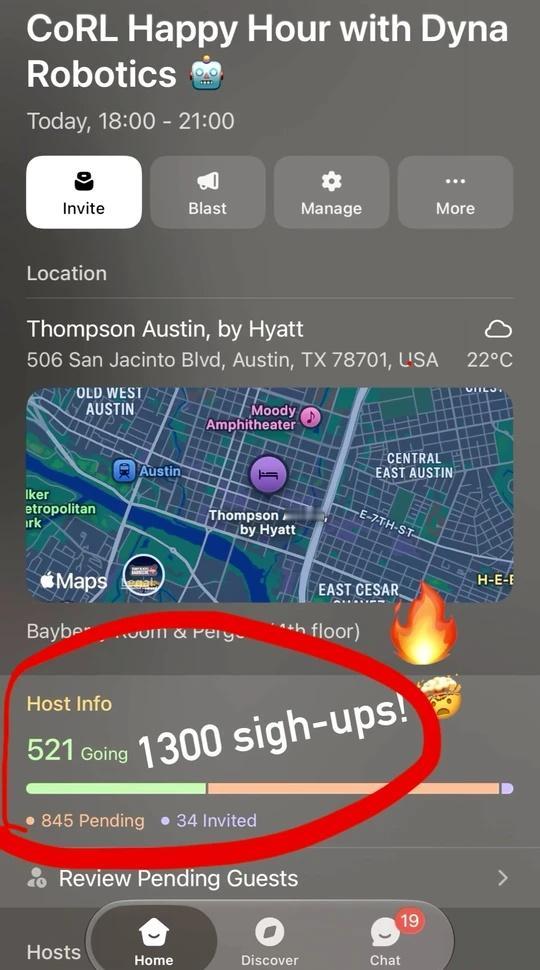
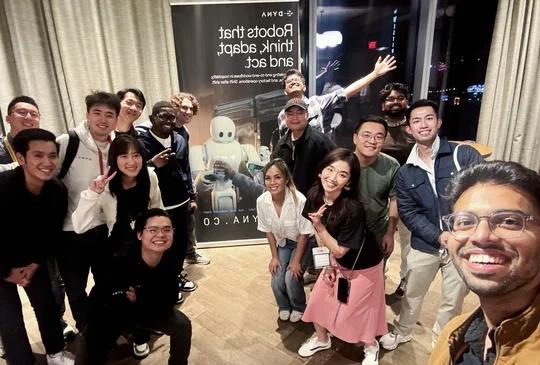
🔥我们的Happy Hour也破纪录:1300+人报名,近400人到场!要知道两年前整个CoRL也才1100多人!
收获满满,分享一些笔记:
1️⃣ Astra和Fable 5.2是绝对的讨论核心。System 2由 LLM正在成为共识,非共识还有更多:
System 1 会独立存在吗?谁来 build System 0/1?需要端侧模型吗?LLM lab和外界对推理成本下降速度和对部署的影响观点分歧很大
2️⃣ 听到有团队用PI、GR00T等模型,只需少量后训练数据,就在一些任务上达到生产级表现。真实世界可以落地的智能或许没那么远。
自动驾驶在模型之外,还有可靠性、安全、运营和海量真实数据的壁垒。机器人最终会像自动驾驶,还是像coding一样,由底层模型拿走大部分价值?deployment和harnessing 的moat是什么?
3️⃣ 数据和硬件门槛越来越高. ego仍然热门,但对质量、硬件、多样性要求越来越高。UMI、teleop重新受到重视。模型开始收敛,大家试图通过触觉、EMG等硬件研究来获取更多物理世界信号。
也有人认为:有LLM能力后可能不需要那么多精确、可复现的动作轨迹。数据类型越多真的越好吗?部署数据可以成为moat吗?更多传感器=更好的智能?离具身越近,会离智能越远吗?
4️⃣ sim2real gap讨论得不多,比起做更好的模拟器,更共识的是利用LLM规模化 real2sim,用于eval和训练迭代。工业界仿真落地还很早期。很多头部公司的sim也只有一两个人。模型Scaling加速之后,大规模eval或是最需要加强的infra.
5️⃣OpenAI 将原来独立机器人团队并入GPT体系并且扩大硬件团队,A家也在疯狂扩张。具身技术路线融合更会加速。不过,scale智能和解决物理环境运营,是非常不同的公司DNA。机器人不会简单复制LLM发展路径。部署不是天然的长久护城河。模型升级会抹平很多工程优化价值。
对大模型能力进步速度的预判,可能是机器人创业者未来几个月最重要的战略决策基础。
开放问题很多,但技术路线收敛是行业开始成熟的标志,加速才刚刚开始🚀
机器人观察团 具身智能