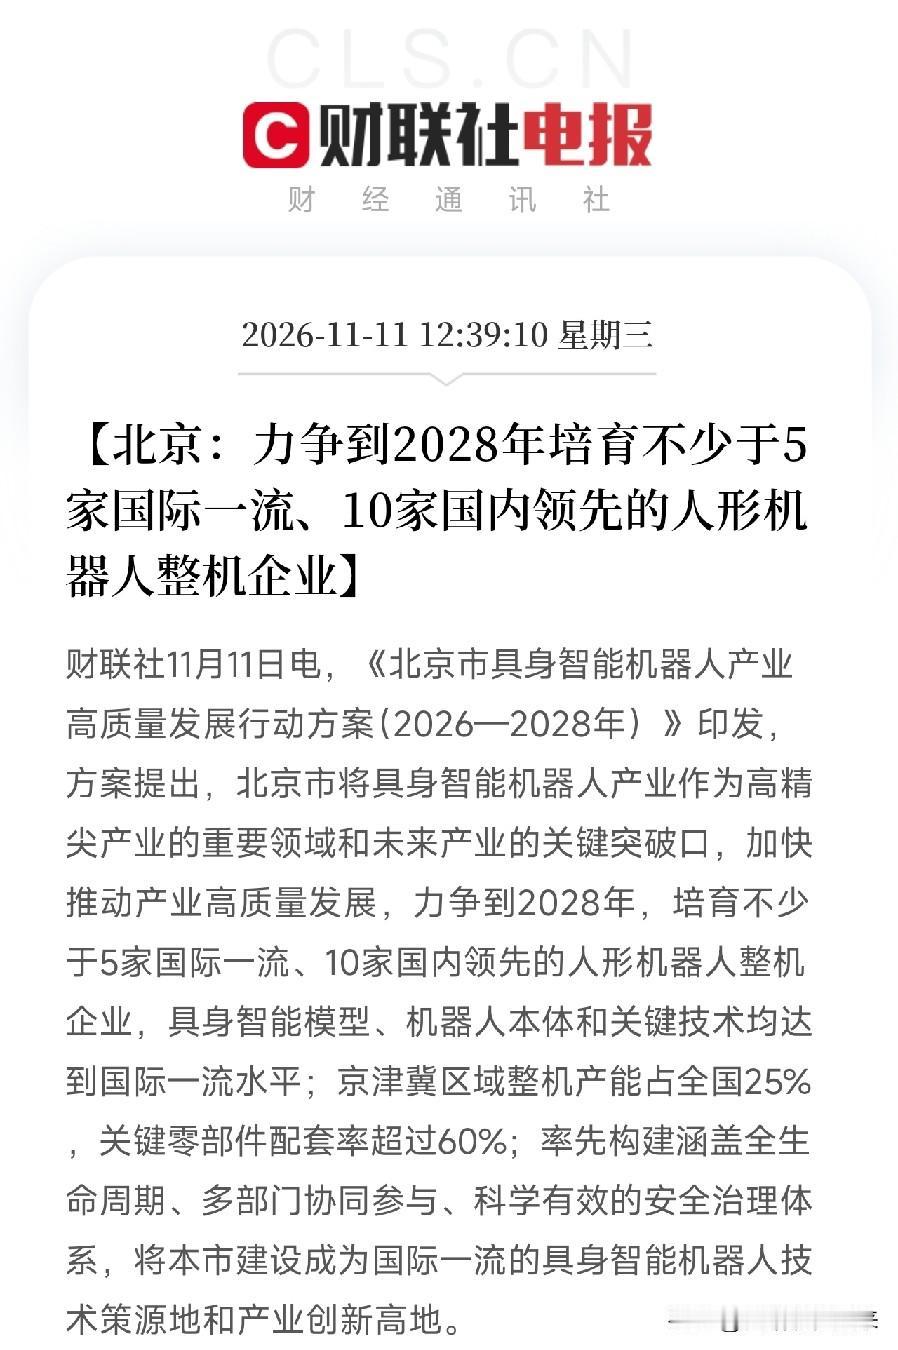
中午12点半,两条消息前后脚弹出来,让盯着人形机器人和具身智能的人同时坐直了
不是芯片,不是算力,而是北京印发了《具身智能机器人产业高质量发展行动方案(2026—2028年)》。
两条消息,一条讲技术路线,一条讲产业目标。合在一起看,信息量很大。
先看技术路线。方案把具身智能拆成大脑和小脑两条线。大脑要攻关多源信息融合、物理空间理解、人类情感识别,实现从“感知”到“认知”的跃升,达到理解物理规律约束、主动识别人类动作和表情等非语言指令的水平。小脑要攻关实时推理、跨本体迁移、自学习进化,提升多任务泛化、高可靠执行、快节拍作业、超精密操作的能力。还要攻关群体协作、长时记忆、本地化轻量部署和模型可解释性,显著提升真实应用部署能力。
注意大脑和小脑的分工。大脑管认知,理解物理规律、识别人类意图;小脑管执行,实时推理、精密操作、跨本体迁移。这跟昨天苹果HALO论文暴露的痛点完全对上了:苹果的机器人单项任务成功率91%,但组合任务掉到70%,接触任务只有50%,原因是视觉感知难以直接感知接触情况。北京方案把物理空间理解和高可靠执行单独列出来攻关,就是在补苹果论文里暴露的那两个短板,认知不够深,执行不够稳。
再看产业目标。到2028年,培育不少于5家国际一流、10家国内领先的人形机器人整机企业;京津冀区域整机产能占全国25%,关键零部件配套率超过60%;率先构建安全治理体系;建设成为国际一流的具身智能机器人技术策源地和产业创新高地。
拆开看这几个数字。5家国际一流、10家国内领先,加起来15家整机企业。这个数量放在全国不算多,但放在北京一地,是明确的扶优不扶量。整机产能京津冀占全国25%,关键零部件配套率超60%,这两个数字放在一起,说明北京要的不只是整机,是整机+零部件的本地配套。零部件配套率60%,意味着减速器、伺服电机、传感器、控制器这些核心环节,不能全靠外面供,得在京津冀区域内形成配套能力。
这跟之前那几条线完全接上了。苹果HALO论文说触觉感知是后续方向,北京方案把物理空间理解和高可靠执行列为攻关重点;上纬新材1万台消费级机器人下线,是产能验证,北京方案要的是真实应用部署能力;前几天发改委调度六网协同,算力网和通信网是具身智能的底座,北京方案是应用层的落地。从底层算力到通信网络到具身智能本体,链条在一条一条接上。
当然,风险也在。2026—2028年只有两年多,15家整机企业、25%产能、60%配套率的目标不低,执行节奏需要跟踪;具身智能的技术路线还在快速迭代,VLA、世界模型、强化学习哪条路线能跑出来没有定论,押错路线风险存在;真实应用部署能力是核心目标,但部署不等于商业化,付费场景和回本路径仍在探索;安全治理体系是双刃剑,管得太严可能压制创新,管得太松可能出事故;京津冀区域配套率60%,意味着大量零部件企业要在这两年内完成产能落地和验证,供应链爬坡有压力;北京方案是地方政策,全国其他省市也在推具身智能,区域竞争可能分散资源。方向定了,落地节奏和商业闭环仍需观察。
掏心窝子的话放这儿。这份方案不是让你去追机器人概念,而是在提醒你:具身智能的竞争,正在从谁能做出demo进入谁能真实部署、谁能区域配套、谁能定标准的阶段。 北京把大脑、小脑和真实部署同时写进KPI,等于在告诉行业:单项任务成功率高不够,组合任务、接触任务、长时作业都得扛住,才算真正落地。
去看看,谁在VLA模型和世界模型上有技术积累,谁在做触觉传感器和电子皮肤,谁在减速器、伺服电机、控制器上有车规级或工业级量产能力,谁又在京津冀区域有产能布局且能承接整机厂的配套需求。那才是这轮具身智能产业化里,真正被技术路线和区域配套同时推上台前的硬核方向。