芝诺机器人发布了 Zeno-1,一个 3B 参数的基础模型,是第一个专为去中心化多机器人协作设计的物理智能基础模型,能在本地以 30 Hz 的频率进行闭环视觉 — 运动推理。
简单来说,机器人可以自主协作完成任务了!
它们真的像两个靠谱同事一样,能在没有人类指挥或是统一策略的情况下,把一件复杂任务自然地拆开、接力、配合完成,实现 1+1>2 的效果。
一个越来越清晰的趋势由此浮现:机器人基础模型正在从单体能力进一步走向协作智能。具身智能机器人
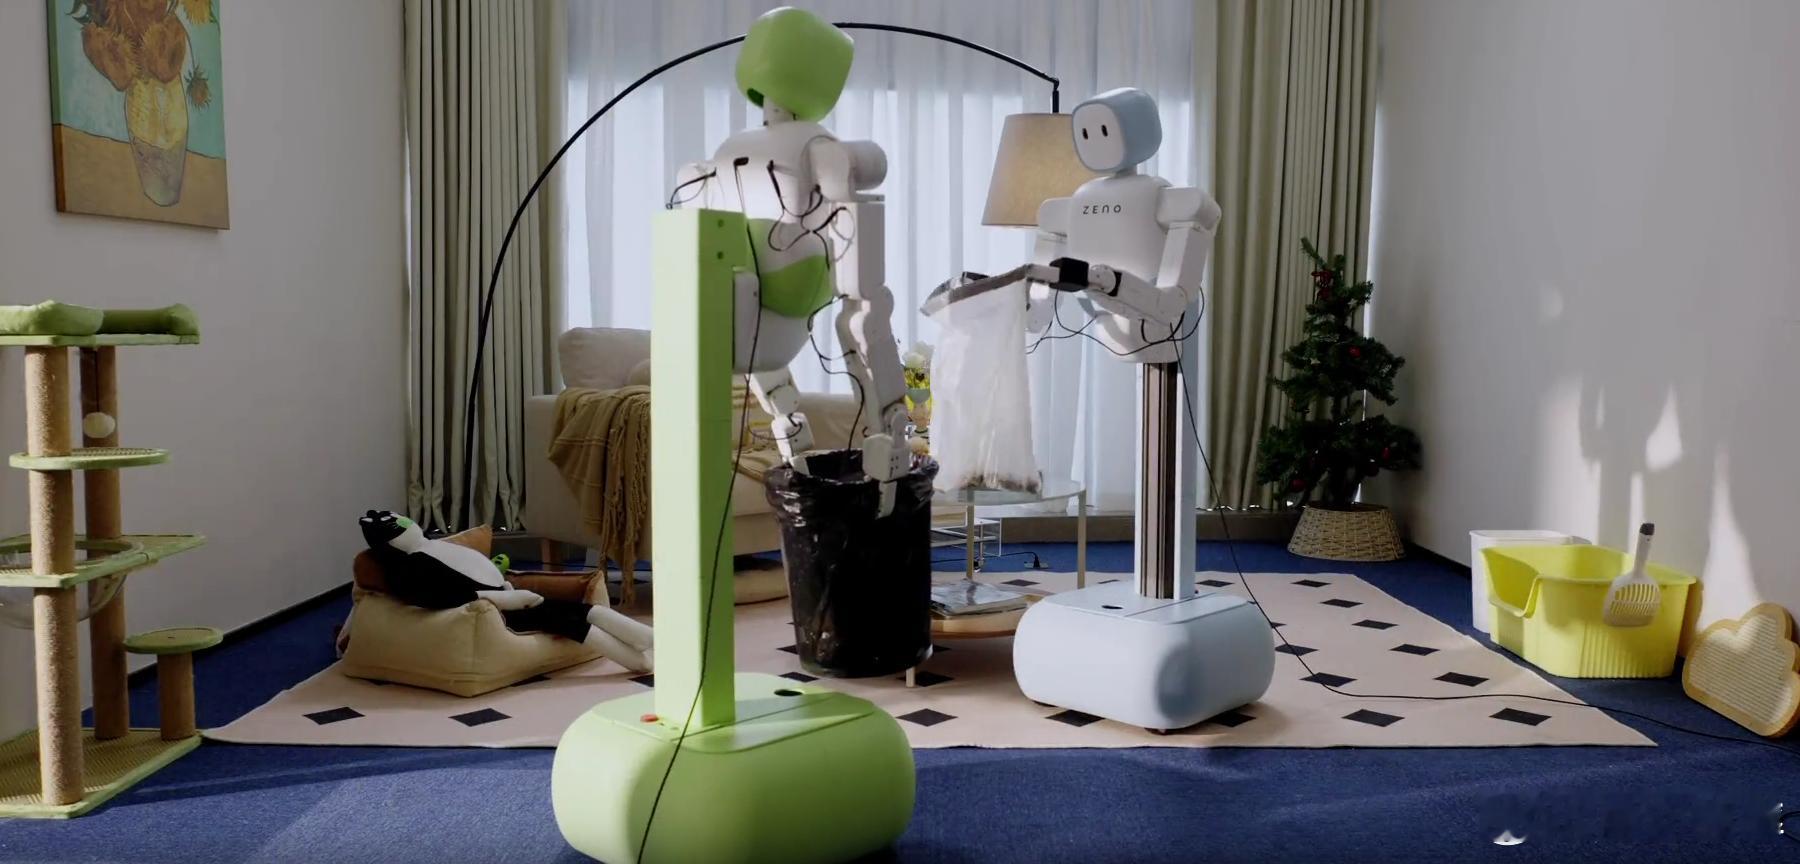

芝诺机器人发布了 Zeno-1,一个 3B 参数的基础模型,是第一个专为去中心化多机器人协作设计的物理智能基础模型,能在本地以 30 Hz 的频率进行闭环视觉 — 运动推理。
简单来说,机器人可以自主协作完成任务了!
它们真的像两个靠谱同事一样,能在没有人类指挥或是统一策略的情况下,把一件复杂任务自然地拆开、接力、配合完成,实现 1+1>2 的效果。
一个越来越清晰的趋势由此浮现:机器人基础模型正在从单体能力进一步走向协作智能。具身智能机器人